Простое на первый взгляд действие — разделить два слоя материи в швейном цеху — представляет собой сложную проблему для антропоморфного робота. Работа с мягкой и податливой тканью требует особой точности: излишнее давление деформирует материал, а недостаточное не позволит его надежно удерживать.
Ирина Петрова
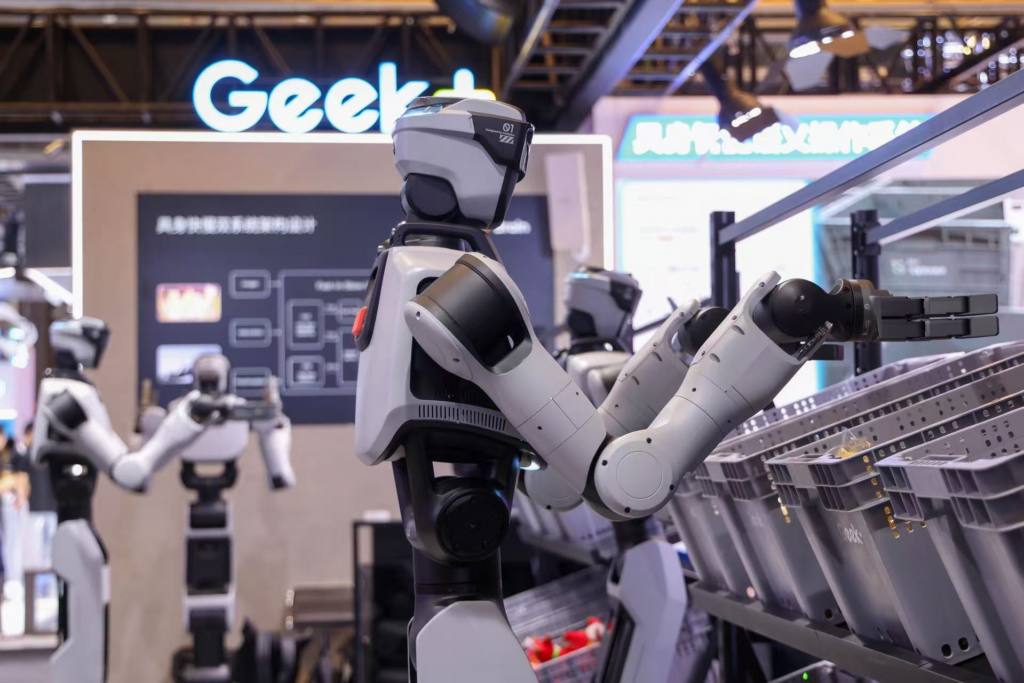
Компания Geek+ демонстрирует своего человекоподобного робота для комплектации заказов Gino 1 и другие системы автоматизации логистики на Всемирной конференции по искусственному интеллекту 2026 года в Шанхае, Китай, 17 июля 2026 года. /VCG. Источник: CGTN
Испытания роботов на швейных предприятиях Китая
Несмотря на это, на швейных предприятиях Китая уже проводятся испытания роботов, созданных компанией Aitu, которая специализируется на интеллектуальных швейных решениях и расположена в восточной провинции Чжэцзян. Эти машины занимаются разделением текстильных пластов, их подъемом, раскладкой и подготовкой к последующему стачиванию.
Как заявляют в компании, в рамках определенного вида продукции и типа ткани роботы корректно разделяют материал в 97% попыток, причем свыше 98% результатов отвечают установленным критериям качества.
Согласно расчетам Aitu, при текущих показателях эффективности затраты на такого робота могут окупиться приблизительно за полтора года.
Данная оценка поднимает ключевой для отрасли вопрос: смогут ли человекоподобные машины, перешедшие из стадии лабораторных образцов к промышленному использованию, обеспечить рост производительности, достаточный для оправдания вложенных средств.
Ожидается «бум» рабочих-гуманоидов в разных отраслях индустрии
Отраслевые эксперты полагают, что 2026 год станет точкой старта для серийного выпуска роботов-гуманоидов. Министерство промышленности и информатизации КНР совместно с регулятором госактивов инициировали программу по обучению андроидов и воплощенных систем ИИ в условиях, приближенных к реальным. Ее цель — вывести технологии из фазы тестирования в фазу практического применения и к концу текущего года нарастить выпуск до 10 тысяч единиц.
Роботы от Aitu уже размещаются и проходят апробацию на фабриках китайских швейных компаний, включая Sunrise Group, Eifini и Chenfeng Group. Их функции пока узкоспециализированны: это загрузка и разгрузка швейных автоматов с лекалами, позиционирование материала для пришивания карманов, а также выбор и укладка вырезанных элементов на термопрессы.
«Андроиды все еще находятся в процессе обучения, — отмечает генеральный директор Aitu Лу Линтун. — Они успешно справляются с отдельными операциями, но пока не готовы выстроить весь технологический цикл без помощи человека».
Другой пример промышленного робота с воплощенным искусственным интеллектом — модель G2 от PIABOT Robotics. Она применяется для сборки электронных устройств, сортировки в логистике, контроля качества компонентов и обслуживания производственных конвейеров.
Как сообщает разработчик, в ходе одного из тестов на крупном китайском предприятии электронной промышленности этот робот безошибочно выполнил 2283 операции за восьмичасовую смену.
На линии по выпуску элементов автомобильных систем безопасности был задействован робот G2 для сверления отверстий в алюминиевых деталях ремней. Ранее на эту операцию у работника уходило около 18 секунд за цикл. Робот сократил время до 12,9 секунды, увеличив эффективность примерно на 30%.
Пока эти машины не являются универсальными исполнителями, способными вести весь производственный процесс. Их внедрение происходит поэтапно, они берут на себя одну рутинную задачу за другой. Однако для производителей, сталкивающихся с дефицитом кадров и их высокой текучестью, даже частичная автоматизация может быть экономически оправдана, если она обеспечивает стабильность, повторяемость и рентабельность.
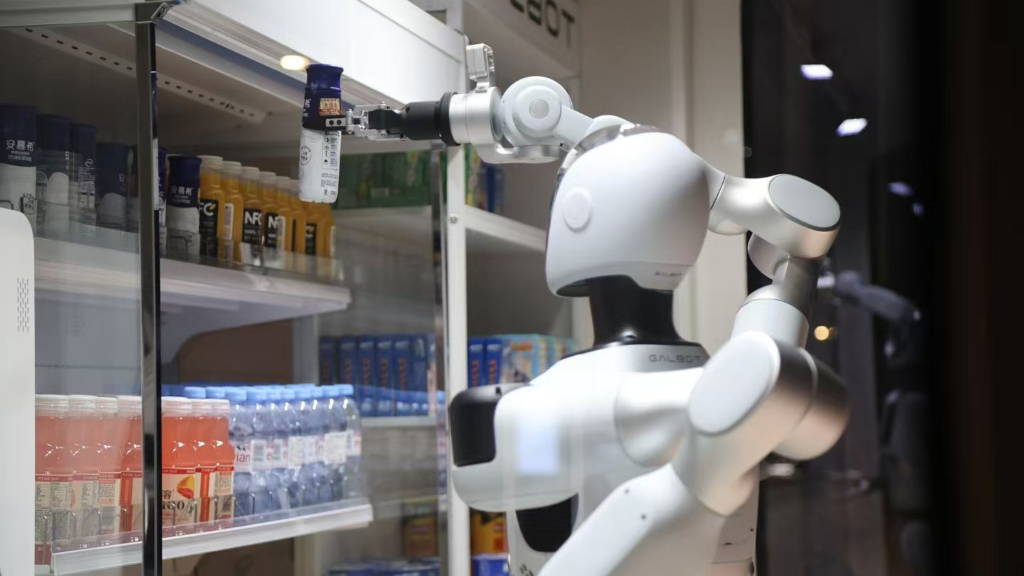
Гуманоидный робот Galbot продает закуски и напитки в смарт-магазине розничной торговли в Чжэнчжоу, провинция Хэнань, Китай, 23 мая 2026 года. / VCG. Источник: CGTN
Задача — обеспечить робота-рабочего данными и навыками
По словам Лу, количество работников швейной отрасли, ежегодно покидающих свои места по различным причинам, значительно превышает число позиций, которые на данный момент занимают роботы.
«Предприятия не могут нанять нужное количество людей или удержать их», — констатирует Лу. Хотя роботы способны временно компенсировать нехватку рабочих рук, Сюн Жун, ведущий научный сотрудник Инновационного центра человекоподобных роботов в Чжэцзяне и профессор Чжэцзянского университета, считает, что их широкое распространение также создаст новые рабочие места в сферах обслуживания, наладки и доработки этих систем.
Следующая важная задача — обеспечить машины достаточным объемом реальных производственных данных, чтобы они могли обучаться, адаптироваться и уверенно применять полученные навыки.
В промышленном кластере Сиси в провинции Чжэцзян в середине мая начал работу учебный центр для андроидов, где трудятся 40 роботов с воплощенным ИИ. Ожидается, что центр, созданный на основе смоделированных сценариев из девяти ключевых для региона отраслей (включая производство бытовой техники, автомобилей и текстиля), после выхода на полную мощность будет обеспечивать в среднем более 90 часов эффективной тренировки машин ежедневно.
Похожие инициативы реализуются в Ханчжоу, где национальная экспериментальная площадка интегрирует робототехнические решения, модели искусственного интеллекта и промышленные применения.
Существование таких объектов свидетельствует о растущем понимании в отрасли того, что доступ к реальным производственным данным становится критически важным.
Мелкие манипуляции и нюансы адаптации роботов
Достижения в области передвижения, визуальной навигации и построения маршрутов становятся все более значительными. Более сложной остается проблема манипулирования объектами: их захват, поворот, сортировка и сборка без потери точности. Для роботов, работающих в швейном производстве, особую трудность по-прежнему представляют гибкие материалы.
«Работа с тканью сравнима с обращением с куском тофу, — поясняет Лу. — Слишком сильное нажатие — и она мнется, слишком слабое — и ее не удержать».
Еще более сложная задача — обобщение навыков: робот, обученный работать с одним типом материала, может оказаться не готов к работе с другим, незнакомым. Способность машин адаптировать точные движения к новым объектам и материалам, по словам Лу, является ключевой технологической проблемой, над которой работает отрасль.
В промышленной среде почти нет места для ошибок. Блики и пыль могут затруднять восприятие систем, а непрерывная эксплуатация предъявляет высокие требования к прочности, терморегуляции и долговечности компонентов. Отсутствие единых стандартов и интерфейсов безопасности дополнительно увеличивает расходы на интеграцию.
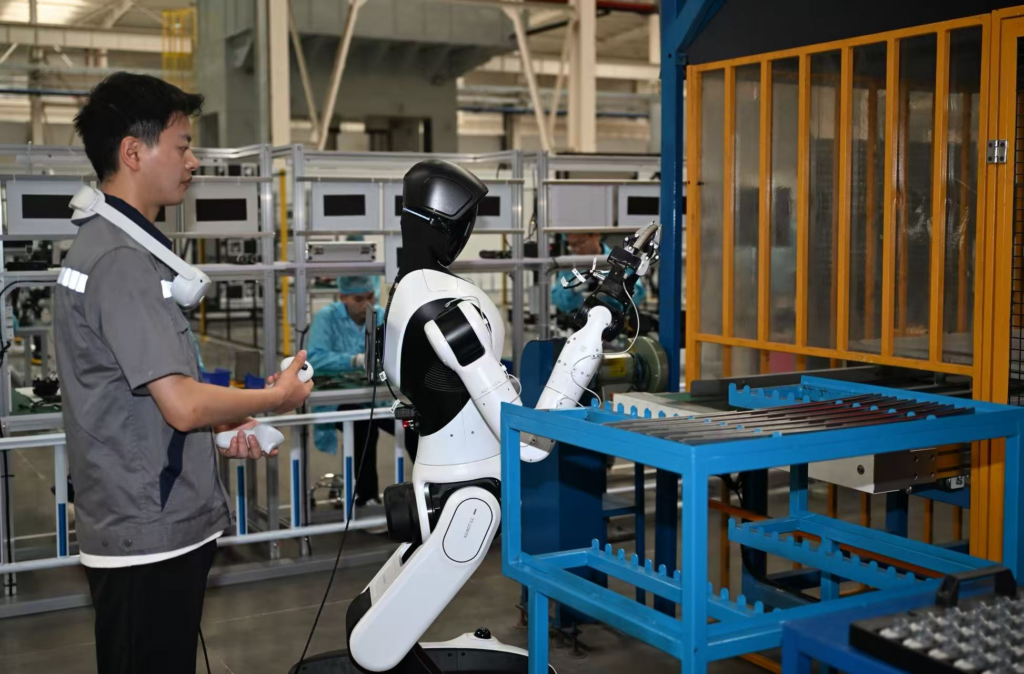
Робот-гуманоид работает на производственной линии «умного» завода в Цзясине, провинция Чжэцзян, Китай, 27 мая 2026 года. /VCG. Источник: CGTN
На текущий момент экономическая целесообразность использования роботов ограничена конкретными, узкими задачами. По оценке Лу, с 2026 по 2028 год будет продолжаться фаза тестирования в рамках отдельных процессов, а в период с 2028 по 2030 год начнется их массовое внедрение для решения более широкого круга операций.
Массовый переход вряд ли произойдет резко. Ожидается, что роботы будут занимать свои позиции постепенно, по одному рабочему месту, по мере того как они будут демонстрировать способность работать в течение всей смены с необходимой скоростью, точностью и надежностью, оправдывающей их стоимость.
Адаптация бизнес-моделей для «дообучения» роботов
Одновременно с решением инженерных задач происходит адаптация бизнес-моделей. Компании-разработчики, такие как Aitu и PIABOT, все чаще предлагают не просто продажу робота, а комплексные услуги по его интеграции и последующему сопровождению.
Это включает в себя непрерывное обновление программного обеспечения, адаптированного под новые типы материалов или производственные линии, и дистанционную техническую поддержку. Такой подход снижает первоначальный барьер для внедрения и позволяет производителям оплачивать фактически используемые функции или достигнутый прирост производительности, что делает инвестиции более прогнозируемыми и безопасными.
Важнейшим трендом становится развитие «цифровых двойников» производственных участков, где роботы проходят виртуальное обучение перед внедрением на реальный завод. В симуляционной среде моделируются тысячи часов операций, различные отклонения в качестве сырья и внештатные ситуации.
Это не только ускоряет «обкатку» алгоритмов, но и позволяет заранее выявить потенциальные конфликты с существующей инфраструктурой. Накопленные в таких симуляциях данные затем используются для дообучения нейросетей, отвечающих за управление манипуляторами и системой зрения уже в физическом мире.
Фокус смещается и на повышение «ситуационной осведомленности» роботов. Следующее поколение машин оснащается мультимодальными сенсорными системами, которые комбинируют данные высокоточной тактильной обратной связи, 3D-визирования и усиленного звукового анализа.
Например, для определения момента успешного разделения слоев ткани робот учится анализировать не только визуальную картинку, но и микровибрации, передаваемые через захваты, и характерный звук расслаивания. Это приближает точность выполнения деликатных операций к человеческой.
Не скорость, а гибкость – критерий успеха модели
Ожидается, что к концу текущего десятилетия ключевым показателем эффективности робота станет не скорость выполнения единичной операции, а гибкость и способность робота к переучиванию.
Промышленность движется к созданию платформ, где базовые навыки манипулирования будут универсальными, а специализация под конкретную задачу — например, работу с трикотажем вместо джинсовой ткани или с хрупкой электроникой вместо металлических заготовок — будет осуществляться через относительно быструю загрузку новых программных модулей и наборов обучающих данных.
Это позволит предприятиям быстрее реагировать на смену моделей и ассортимента.
Таким образом, путь от лабораторного прототипа до надежного «сотрудника» цеха оказался тернистым и потребовал глубокой конвергенции инженерии, науки о данных и отраслевых знаний.
Текущий этап можно охарактеризовать как период «целенаправленной эволюции», где каждый успешно автоматизированный рутинный процесс становится фундаментом для освоения следующего, более сложного.
Устойчивый прогресс в этой области формирует новую производственную реальность, где человек и андроид не столько конкурируют, сколько постепенно перераспределяют функции в рамках единого технологического цикла.
А между тем, как мы писали ранее, профсоюз работников Huyndai Motors готовит забастовку против роботов-гуманоидов, готовых заменить людей уже в 2028 году не только на неквалифицированных работах, но и на сборке машин. Это первый трудовой конфликт, причиной которого стала не зарплата, а страх перед машинами.