Китайская корпорация NeodraDynamics Robotics обнародовала информацию о мощном антропоморфном механизме, созданном для решения производственных задач, которые оказываются не под силу стандартным электрическим устройствам. Аппарат под названием Neo1 имеет высоту 4 метра, объединяет в своей конструкции гидравлические исполнительные механизмы и электромоторы, за счет чего достигается внушительная грузоподъемность и высокая точность движений.
Ирина Петрова
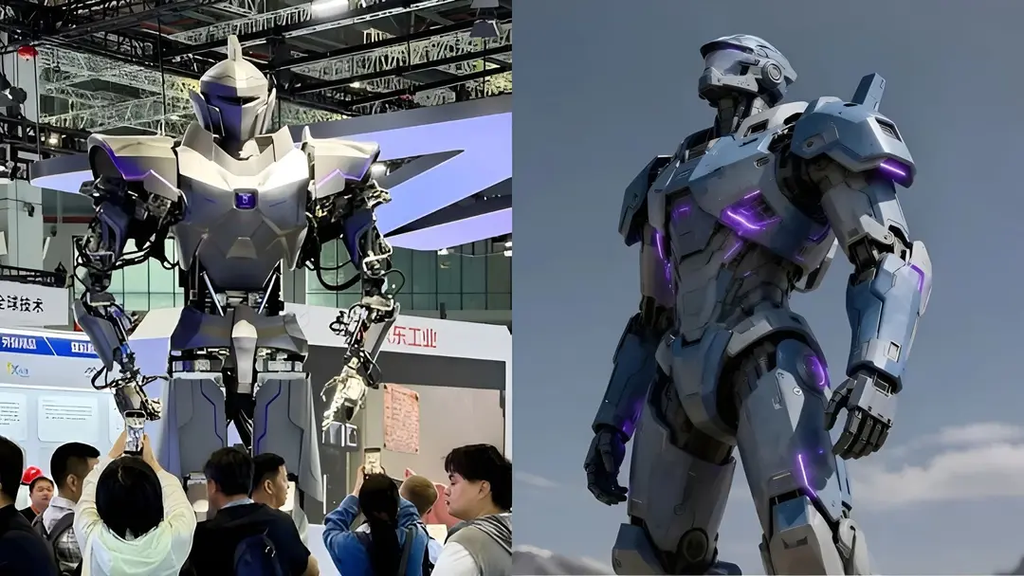
Сверхмощный гидравлический робот Neo1 на выставке CIIF 2026 (слева), официальный концепт-арт Neo1 (справа). Источник: NeodraDynamics
Презентация машины состоялась при участии JD Industrial в рамках Китайской международной промышленной выставки 2026 года (CIIF). Конструкция устройства рассчитана на тяжелые условия, где персоналу приходится сталкиваться с крупными нагрузками, опасными веществами или экстремальными режимами работы.
Гидравлическая мощь
Neo1 задействует 41 активную степень свободы, что дает ему возможность совершать сложные перемещения. Тридцать девять сочленений управляются компактными цифровыми гидравлическими приводами собственной разработки NeodraDynamics.
Электрические двигатели отвечают за два оставшихся вращательных узла, расположенных в предплечьях робота. Каждый гидравлический привод весит около 1 кг и, согласно имеющимся сведениям, развивает постоянное усилие, измеряемое тоннами. Как сообщает производитель, система обеспечивает суммарную грузоподъемность обеих рук на уровне 500 кг.
Техническая реализация гибридной схемы приводит к ряду компромиссов, которые производитель пока не раскрывает в полном объеме. Гидравлические приводы собственной разработки массой около одного килограмма каждый должны обеспечивать постоянное усилие, измеряемое тоннами, что подразумевает рабочее давление в контуре на уровне сотен бар.
При 39 таких сочленениях суммарная масса только исполнительных механизмов приближается к 40 кг, не считая насосной станции, гидроаккумуляторов, теплообменников и трубопроводов высокого давления. Эти компоненты неизбежно увеличивают общую массу четырехметрового аппарата и предъявляют повышенные требования к системе охлаждения. При непрерывной работе с номинальной нагрузкой отвод тепла от гидравлического контура становится критическим фактором, определяющим продолжительность рабочей смены без выхода на тепловой предел.
Точность исполнения операций
Хотя Neo1 в первую очередь рассчитан на грубую силу, он также приспособлен для выполнения точных операций. NeodraDynamics заявляет, что аппарат обеспечивает повторяемую точность позиционирования ±0,0002 дюйма. Благодаря этому параметру платформа может применяться для сложной сборки, требующей контролируемого перемещения при значительных нагрузках.
Гидравлика позволяет создавать компактные машины с высокой выходной мощностью, однако порождает и технические трудности. Инженерам приходится решать задачи, связанные с давлением жидкости, герметичностью, нагревом и сложностью управления. Neo1 соединяет гидравлическую силу с электрическим сервоуправлением, что дает возможность уравновесить грузоподъемность и точность позиционирования.
Управление 41 степенью свободы в реальном времени требует развитой вычислительной архитектуры и отлаженных алгоритмов синхронизации. Гидравлика инерционна по сравнению с электрическим приводом: задержка между управляющим сигналом и фактическим перемещением штока зависит от давления, вязкости рабочей жидкости и температуры.
Чтобы обеспечить заявленную повторяемую точность позиционирования ±0,0002 дюйма (примерно 5 микрометров) на четырехметровой конструкции, система управления должна непрерывно компенсировать упругие деформации звеньев, тепловое расширение и просадку давления.
Инженерное решение подобной задачи на уровне серийного изделия, а не лабораторного демонстратора, представляет самостоятельную сложность. Производитель заявляет о цифровых гидравлических приводах, что предполагает встроенную электронику и обратную связь по положению и усилию в каждом сочленении, однако детали контуров регулирования не публикуются.
Создан для эксплуатации в жестких условиях
NeodraDynamics видит применение не только на рядовых производственных площадках. Антропоморфный робот способен выполнять сборку тяжелых компонентов и перемещать грузы в промышленных портах. Его гидравлическая архитектура подходит и для операций, где обычные роботизированные системы могут отказать из-за ударов, загрязнения или экстремальных условий.
Еще одна потенциальная область — атомные электростанции. По словам представителей компании, радиационно-стойкие гидравлические модули можно задействовать для работы с ядерным топливом и обслуживания оборудования. Для этого потребуется проверка на соответствие уровню радиации на конкретном объекте и требованиям безопасности.
Подводные инженерные работы и добыча полезных ископаемых также входят в число предполагаемых вариантов использования. Разработчики Neo1 утверждают, что его архитектура позволяет проводить подводное обслуживание при высоком давлении воды. В шахтах и зонах стихийных бедствий робот может помочь при сносе зданий, уборке мусора и выполнении других опасных работ.
Однако эти приложения представляют собой предполагаемые возможности, а не подтвержденные сценарии использования. В имеющихся спецификациях не указано, как робот ведет себя при длительном промышленном использовании. Полевые испытания должны продемонстрировать его выносливость, надежность и практическую эффективность.
Отдельного внимания заслуживает вопрос герметичности и обслуживания. Гидравлические системы чувствительны к загрязнению рабочей жидкости: абразивные частицы, попадающие в контур, вызывают ускоренный износ прецизионных пар и отказы клапанов.
В условиях литейных цехов, шахт или строительных площадок, где Neo1 позиционируется как рабочая машина, защита гидравлики от пыли и влаги становится эксплуатационным требованием первостепенной важности.
Утечки рабочей жидкости под высоким давлением создают риски для персонала и окружающей среды, а также требуют регламентного контроля соединений и уплотнений. Все это увеличивает стоимость владения по сравнению с электрическими аналогами, у которых отсутствует расходный контур и связанное с ним обслуживание.
Возможности практического применения Neo1
Большинство гуманоидных роботов используют электродвигатели для приведения в движение своих суставов. Такой подход обеспечивает точное управление, но может не справляться с силовыми нагрузками, возникающими при выполнении тяжелой промышленной работы. Компания NeodraDynamics делает ставку на то, что гибридная система приведения в движение может расширить спектр задач, которые выполняют гуманоидные платформы.
Компания была основана техническими экспертами, работавшими в Университете Цинхуа. Согласно ее заявлению, она разрабатывает цифровые гидравлические компоненты наряду с полноценными роботизированными платформами.
Заявленные сценарии применения в атомной энергетике и подводных работах предъявляют дополнительные требования, которые невозможно подтвердить без специализированных испытаний. Радиационно-стойкие гидравлические модули должны сохранять характеристики при накопленной дозе облучения, воздействующей на уплотнения, рабочую жидкость и электронику управления.
Подводное обслуживание при высоком давлении требует компенсации внешнего давления на корпусные элементы и защиты электрических узлов от проникновения воды. Каждый из этих режимов предполагает отдельную программу квалификации, включающую ресурсные испытания, проверки на отказ и оценку ремонтопригодности. На текущий момент это декларации о потенциальной применимости, а не подтвержденные характеристики серийного продукта.
Позиционирование Neo1 на рынке будет определяться не столько абсолютными показателями грузоподъемности и точности, сколько экономикой эксплуатации и надежностью в реальных производственных условиях. Электрические гуманоидные платформы выигрывают в простоте обслуживания, предсказуемости ресурса и интеграции с существующими системами автоматизации. Гибридная схема NeodraDynamics предлагает расширение силового диапазона, но платит за это усложнением конструкции, повышенными требованиями к обслуживанию и неопределенностью ресурсных показателей.
Сможет ли компания доказать, что гидравлика в антропоморфной платформе оправдывает эти издержки, зависит от результатов независимых полевых испытаний, которые должны продемонстрировать выносливость машины, стабильность точности после длительной работы и реальную стоимость жизненного цикла.
До публикации таких данных Neo1 остается технически интересной, но непроверенной заявкой на пересмотр границ применимости гуманоидных роботов в тяжелой промышленности.
И все же, по словам основателя Ян Тао, цель компании — не просто скопировать анатомию человека. Он утверждает, что промышленные роботы должны превосходить человека по физическим возможностям и выполнять операции, которые люди не могут выполнять без риска для себя.
И Neo1 — яркий пример такого подхода, хотя его характеристики все еще требуют независимой проверки. Его возможная промышленная ценность будет зависеть от того, насколько надежно он справляется с тяжелыми грузами вне контролируемых демонстрационных испытаний.