WorMa направляет жидкость к передней части робота для усиления контакта с грунтом, что позволяет ему брать подъемы крутизной до 19,5 градуса и сокращать затраты на перемещение на 33 процента.
Евгения Васильева
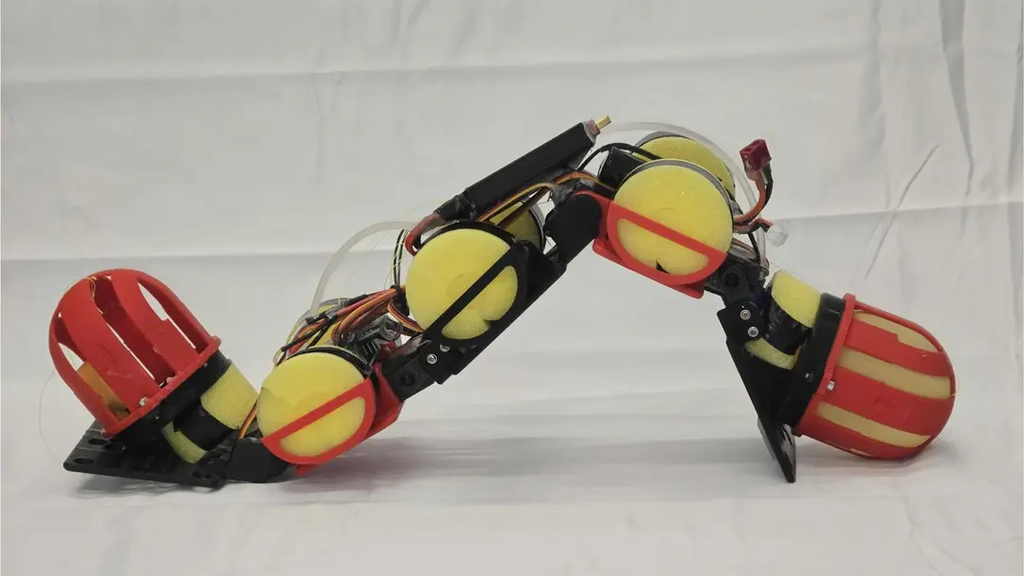
Робот распределяет воду между головой и хвостом, чтобы адаптироваться к разным типам рельефа.NYU/Нана Обаяси
Специалисты Нью-Йоркского университета сконструировали робота, повторяющего форму червя, для движения по сложному рельефу прибрежной зоны. Аппарат, получивший имя WorMa, способен двигаться по каменистым участкам и наклонным поверхностям, а также входить в водоемы и выбираться из них.
За основу его устройства взято то, как черви меняют характер движений в зависимости от условий среды. Инженеры создали робота для перемещения там, где обычные колесные или шагающие платформы испытывают затруднения.
Перемещение массы при помощи жидкости
Специалисты Инженерной школы Тандон при Нью-Йоркском университете создали WorMa — амфибийного робота, напоминающего червя, который изменяет манеру передвижения на разных поверхностях посредством смещения собственного веса.
Вместо того чтобы переходить между принципиально разными способами движения или механически перестраивать свое тело, робот применяет жидкость в роли перемещаемого балласта. Насос гонит воду между резервуарами в головной и хвостовой частях, давая WorMa возможность перераспределять массу и управлять сцеплением с грунтом или водой.
WorMa рассчитан на то, чтобы преодолевать преграды при переходе с одной поверхности на другую, что нередко становится проблемой для стандартных роботов. Пятизвенный аппарат с четырьмя сочленениями достигает примерно 20 дюймов (50 сантиметров) в длину и весит немногим более 2,2 фунта (около 1 килограмма). В его корпусе размещены латексные водяные шары в передней и задней частях, а насос в средней части перегоняет между ними порядка 10,6 унции (примерно 300 граммов) воды.
В основе этой технологии лежит смещение центра масс робота, а не добавление отдельных механических узлов под каждую среду. Перенос жидкости к голове усиливает давление на передние точки контакта. Это дает роботу более надежное сцепление при движении вверх по наклонным поверхностям.
В ходе испытаний конфигурация со смещенным к голове центром тяжести позволила WorMa взобраться по склону крутизной до 19,5 градуса, тогда как при иных вариантах распределения веса робот откатывался назад. Такая схема также уменьшила стоимость транспортировки робота как минимум на 33 % в сравнении с протестированными альтернативами.
Тот же принцип перераспределения веса иначе влияет на движение в воде. Перенос жидкости к хвосту улучшает ходовые качества робота за счет изменения распределения массы. Во время испытаний конфигурация с утяжеленным хвостом дала WorMa возможность плыть на 26 % быстрее и работать на 52 % эффективнее, чем при сосредоточении веса в передней части.
WorMa преодолевает препятствия
Чтобы взобраться на ступеньку, робот выполняет более сложную последовательность действий. Сначала он приближается к преграде, собирая воду в передней части для сохранения сцепления. Затем насос перекачивает жидкость в заднюю часть, отчего передняя приподнимается, а задняя подталкивает робота ближе к препятствию. Как только передняя часть оказывается на краю ступеньки, вода вновь перегоняется вперед, помогая роботу закрепиться и продолжить движение. С помощью этой последовательности WorMa преодолел ступени высотой около 6 дюймов (до 15 сантиметров).
По словам команды разработчиков, тот же принцип помогает роботу выбираться из воды. Благодаря сосредоточению основной массы в передней части WorMa способен создавать достаточное усилие, чтобы взобраться на склон. Другие протестированные конфигурации не обеспечивали нужного сцепления для перехода.
Исследователи показали, как робот проходит полосу препятствий, включающую ровную поверхность, ступеньку, склон и открытую воду. WorMa корректировал распределение массы на каждом участке, сохраняя базовую волнообразную траекторию движения.
«В итоге мы получаем робота, которого не требуется перестраивать при каждой смене рельефа. Это может быть важно для мониторинга окружающей среды или инспекции инфраструктуры, когда роботу может понадобиться пересечь сухую поверхность, препятствия и воду в рамках одной миссии», — сказала Нана Обаяси, доцент Университета Тандон, в заявлении.
Такой подход способен упростить конструкцию роботов-амфибий, заменив несколько специализированных механизмов одной универсальной системой перераспределения массы. Исследователи также работают над более быстрыми насосами и системами управления на основе датчиков, которые позволят WorMa распознавать изменения рельефа и автоматически перераспределять вес. В перспективе это даст роботу возможность более динамично приспосабливаться к работе в таких условиях, как береговые линии, заболоченные участки и зоны затопления.
Конструкция WorMa
Конструкция WorMa опирается на five-link architecture с четырьмя шарнирными соединениями, что обеспечивает гибкость, необходимую для волнообразного движения. Каждое из звеньев соединено последовательно, позволяя роботу изгибаться и адаптироваться к неровностям рельефа.
Латексные резервуары в головной и хвостовой секциях интегрированы в корпус, не выступая за его габариты. Насос, расположенный в центральной части, соединяет их системой каналов. Такая компоновка сохраняет компактность и снижает риск повреждения при контакте с камнями или ветками.
Управление перемещением жидкости осуществляется через контроллер, который получает данные с датчиков положения и давления. В базовом режиме робот движется волнообразно, последовательно изгибая звенья. При приближении к препятствию контроллер оценивает угол наклона и тип поверхности. На основе этих данных принимается решение о перекачке воды вперед или назад. Задержка срабатывания насоса составляет доли секунды, что позволяет реагировать в реальном времени.
Испытания проводились на нескольких типах поверхностей: гравий, песок, бетонные ступени и открытая вода. На гравии робот показал устойчивое сцепление при смещенном вперед центре масс. На песке, напротив, утяжеление хвоста снижало риск зарывания передней части. При переходе в воду робот автоматически перегонял жидкость назад, что улучшало плавучесть и снижало сопротивление. Выход на берег сопровождался обратной перекачкой для создания упора передними звеньями.
Полевые испытания в прибрежной зоне показали, что WorMa способен пересекать полосу прибоя, где волны создают дополнительную нагрузку. Робот компенсировал удары волн быстрым смещением массы к хвосту, что помогало удерживать курс. После выхода на мокрый песок он переключался на переднее распределение для сохранения тяги. Такая адаптивность достигается без изменения геометрии корпуса или замены движителей. Это отличает WorMa от колесных и шагающих платформ, которым требуется смена режима или механическая перенастройка.
Энергопотребление робота остается умеренным благодаря тому, что насос работает не непрерывно, а импульсно. В среднем на одно перераспределение массы затрачивается около 2–3 секунд работы насоса. Стоимость транспортировки, сниженная на 33 процента, достигается за счет уменьшения проскальзывания и более эффективного использования тяги. При движении по склону робот не тратит энергию на удержание позиции, поскольку масса сама создает необходимое давление на грунт.
Перспективы развития устройства
Команда рассматривает несколько направлений дальнейшего развития необычной конструкции робота. Первое — увеличение скорости перекачки жидкости для более быстрой адаптации к резким изменениям рельефа. Второе — внедрение системы компьютерного зрения, которая позволит роботу заранее распознавать тип поверхности. Третье — масштабирование платформы для более крупных версий, способных нести полезную нагрузку. В перспективе такие роботы могут применяться для мониторинга береговых линий, поиска в зонах затопления и инспекции дренажных систем.
Ограничения текущей версии связаны с объемом жидкости, который можно перемещать. При массе воды около 300 граммов диапазон смещения центра масс ограничен. Для более крутых подъемов или более тяжелых условий может потребоваться увеличение резервуаров, что приведет к росту общей массы.
Кроме того, латексные резервуары подвержены износу при длительной эксплуатации. Исследователи тестируют более прочные материалы и герметичные мембраны, которые выдержат многократные циклы перекачки.
В сравнении с существующими амфибийными роботами WorMa выигрывает за счет простоты механической части. Отсутствие сложных сочленений для смены движителей снижает количество точек отказа. Единственным активным элементом перераспределения массы является насос, что упрощает обслуживание и ремонт.
В долгосрочной перспективе это может снизить стоимость серийного производства и расширить области применения.