В Китае стартовали испытания первого в мире интеллектуального робота для ловли кальмаров, который копирует движения человека. Эту машину уже называют прорывом в морском промысле.
Евгения Васильева
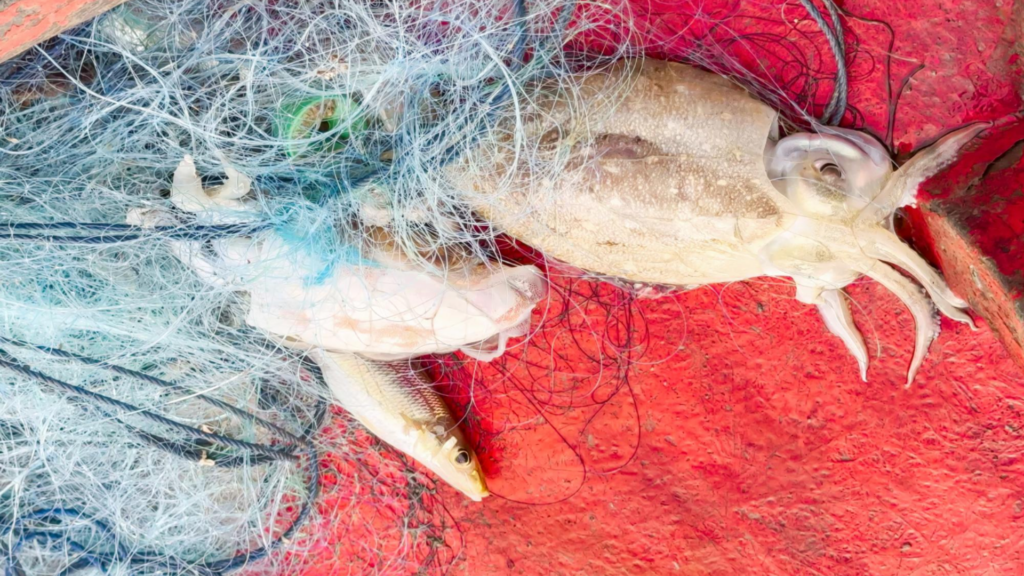
Новый робот призван усовершенствовать традиционный способ ловли кальмаров в море. Источник: kriss1605/Magnific
Как сообщает South China Morning Post, разработка, созданная китайскими специалистами, позиционируется как уникальная автоматизированная система.
Её ключевая особенность — способность точно воспроизводить манипуляции руками рыбака, которые используются для выманивания кальмаров с глубины на поверхность. Повторяя эти тонкие и почти незаметные движения, робот нацелен на то, чтобы повысить эффективность и стабильность улова даже в сложных погодных условиях и при сильном волнении моря.
Сейчас аппарат проходит ходовые испытания на научно-исследовательском судне «Сун Хан». В сентябре это судно отправится в длительную экспедицию в северо-западную часть Тихого океана. Именно там учёные смогут оценить, насколько хорошо робот справляется со своей задачей в реальных морских условиях, вдали от берега.
Робот обеспечивает точность, подобную человеческой, при ловле рыбы в открытом море
Главное отличие нового робота от обычных автоматизированных систем, которые уже используются на судах для ловли кальмаров по всему миру, заключается в его адаптивности.
Он не просто выполняет заранее заданную программу, а динамически подстраивается под поведение кальмаров. Система отслеживает, как животные реагируют на приманку — клюют ли они, уплывают или проявляют осторожность, и в реальном времени корректирует свои движения.
Это позволяет добиться точности, которая раньше была доступна только самым опытным рыбакам. Как отмечается в отчётах, такая адаптивность потенциально способна существенно повысить как эффективность, так и общий объём вылова.
Испытания проходят на борту исследовательского судна «Сун Хан», которое 8 июня покинуло остров Чансин недалеко от Шанхая. Судно отправилось в 90-дневную научную экспедицию. Её цель — изучение рыбных ресурсов в открытом море в северо-западной части Тихого океана.
Робот для ловли кальмаров был разработан Шанхайским океаническим университетом совместно с китайской компанией «Zhoushan Ocean Fishery Co». Его установили на исследовательском судне для продолжения ходовых испытаний в море.
Однако перед широким внедрением такой системы предстоит решить несколько технических и организационных задач. Пока неизвестно, как робот поведёт себя при экстремально сильном волнении или в районах с высокой плотностью планктона, который может забивать датчики.
Также важно оценить долговечность механизмов в условиях солёной воды и постоянной вибрации. Кроме того, потребуется обучение команд для работы с новым оборудованием и настройка алгоритмов под конкретные виды кальмаров, которые отличаются по поведению в разных частях океана.
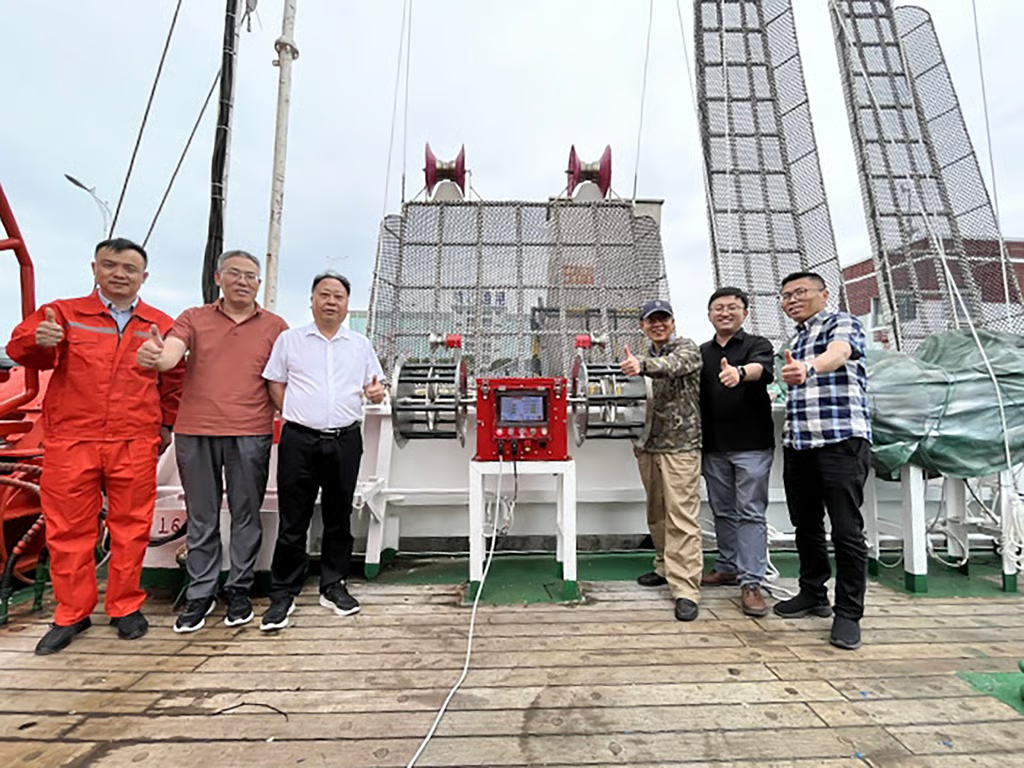
Машина для ловли кальмаров оснащена датчиками и системой адаптивного управления.
Фото: Шанхайский университет океана. Источник: South China Morning Post
Борьба с неэффективностью при ловле кальмаров на джиг-приманку
Промышленный лов кальмаров обычно ведётся методом, который называется ловля на джиг-приманку. Ночью суда включают мощные прожекторы — их свет виден даже из космоса — чтобы привлечь кальмаров.
Животные плывут на свет вместе со своей добычей. Когда кальмары собираются у поверхности, в воду опускают леску с наживкой. Её быстро дёргают вверх и вниз, имитируя движения мелкой добычи, например креветок. Кальмары хватают приманку, и их поднимают на борт.
Как пояснил профессор Шанхайского океанического университета и руководитель проекта «Умная рыбалка» Чэнь Синьцзюнь, при традиционном способе ловли решение о том, нужно ли дёргать леску или менять тактику, во многом зависит от опыта команды. Это часто приводит к неэффективности и потере времени.
Многие промышленные суда для ловли кальмаров уже оснащены автоматизированными системами, которые выполняют повторяющиеся задачи — такие как подёргивание лески и подъём улова. Но эти машины обычно работают по заранее заданным программам, которые люди корректируют в зависимости от местных морских условий.
Новая интеллектуальная система, по словам Чэня, делает ещё один шаг вперёд. Благодаря использованию датчиков и адаптивному управлению она в реальном времени реагирует на поведение кальмаров — в том числе на их попытки укусить или уплыть. Это помогает сократить количество бесполезных действий и снизить зависимость от решений человека во время рыбалки.
Экологический аспект разработки также привлекает внимание специалистов. Традиционный лов с мощными прожекторами и механическими джигами часто приводит к прилову — случайному попаданию в сети других морских обитателей.
Адаптивная система, которая точнее имитирует естественные движения добычи, может снизить количество нецелевых уловов, поскольку кальмары будут активнее реагировать именно на приманку, а не на свет или шум. Это потенциально уменьшит нагрузку на морские экосистемы, что особенно важно в районах, где уже фиксировались случаи перелова.
Испытания робота проходят в непростых условиях открытого моря, где волнение и ветер могут серьёзно осложнить работу даже опытной команды. Однако разработчики утверждают, что система способна компенсировать внешние помехи за счёт высокой частоты опроса датчиков и быстрой обработки данных.
Если робот заметит, что кальмар проявляет осторожность и не идёт на стандартные движения приманки, алгоритм мгновенно меняет амплитуду или скорость подёргивания, подстраиваясь под реакцию животного. Такой подход снижает количество холостых циклов и позволяет тратить меньше энергии на каждую операцию, что особенно важно в длительных рейсах.
Влияние технологии на экономику промысла
Китай является крупнейшим в мире производителем морепродуктов. У страны огромный флот для промыслового лова в открытом море, который насчитывает тысячи судов. Среди них много траулеров для ловли кальмаров, работающих в ключевых районах промысла по всему миру, особенно у берегов Южной Америки.
Однако работа некоторых китайских рыболовных судов в отдалённых водах неоднократно вызывала критику. Оппоненты ссылались на случаи незаконного промысла, плохие условия труда для экипажа, нанесение ущерба морским экосистемам, а в некоторых ситуациях — и на подозрения в шпионаже.
Потенциальное внедрение этой технологии может существенно повлиять на экономику промысла. Сейчас на крупных траулерах работают десятки рыбаков, которые вручную управляют лесками и следят за поведением кальмаров. Автоматизация снижает потребность в большом экипаже, а значит, уменьшает расходы на зарплату, питание и размещение людей на судне.
Кроме того, робот способен работать непрерывно, без перерывов на сон и отдых, что увеличивает общее время активного лова за один рейс. По оценкам исследователей, при успешных испытаниях производительность судна может вырасти на 20–30 процентов без дополнительных затрат на топливо или снасти.
Наконец, успех проекта может изменить глобальный рынок морепродуктов. Если китайские суда оснастят такими роботами в массовом порядке, объёмы вылова вырастут, что способно повлиять на цены и конкуренцию между странами-производителями.
Одновременно это подстегнёт разработку аналогичных систем в других государствах, которые также ведут промышленный лов кальмаров. В перспективе интеллектуальные роботы могут стать стандартом для всего мирового флота, переведя морской промысел на новый уровень эффективности и устойчивости.
Китай впереди планеты всей по применению специализированных роботов в различных областях промышленности. Так, недавно мы писали, что китайский стартап RobotEra начал массовое внедрение гуманоидов L7 в логистике, эти роботы уже трудятся на конвейерах более чем десяти объектов, занимаясь сортировкой отправлений.
А гуманоидные роботы из Поднебесной весом 90 кг, оснащенные магнитной системой крепления, осваивают промышленные специальности особого риска: они могут перемещаться по вертикальным металлическим конструкциям и выполнять различные операции, включая сварочные работы, очистку от коррозии и проведение ревизии состояния оборудования.
Кстати, и в России предприятия горнодобывающей отрасли внедряют роботизированные комплексы для бурения. Отечественная компания «Русбурмаш» приступила к использованию российских роботизированных буровых установок на урановых месторождениях. Данное мероприятие является первым этапом на пути к формированию полностью автономного производства.