Специалисты Пензенского государственного университета (ПГУ) представили опытный образец шагающего бионического робота-гексапода. Платформа рассчитана на несколько задач: разыскивать людей в местах, труднодоступных для спасателей, перевозить грузы и оборудование, а также осматривать нефтегазовые трубопроводы. Главное отличие от существующих решений — полная автономность: бортовая система управления сама обрабатывает информацию и принимает решения, не обращаясь к облачным сервисам. Разработчики предложили новую архитектуру управления, которая сводит воедино данные глобальной, локальной и персональной навигации, показания сенсоров о контакте ног с поверхностью и параметры работы приводов. На сегодня получены два свидетельства о регистрации программ для ЭВМ, а сам прототип продолжает дорабатываться.
Екатерина Королева
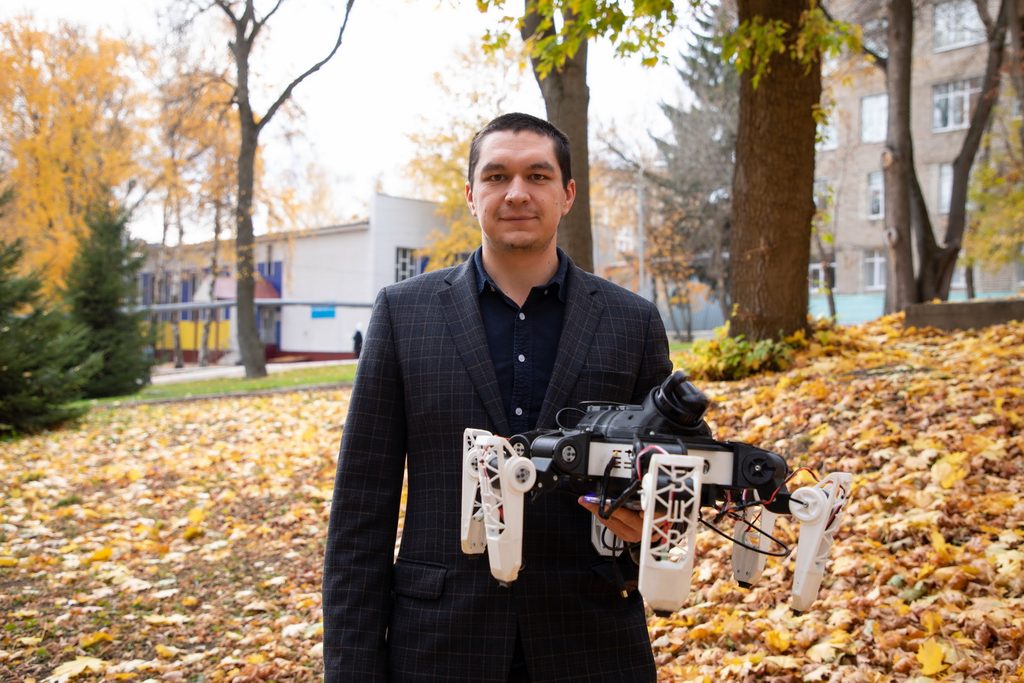
Источник фото: пресс-служба ПГУ
Такие машины востребованы при тушении пожаров, в поисково-спасательных операциях, на подземных и подводных работах. В ПГУ гексаподом занимаются уже несколько лет — его готовят для условий, где находиться человеку опасно.
Устойчивость и проходимость
Как рассказывает Илья Урваев, ассистент кафедры «Приборостроение» ПГУ, робот отличается высокой статической устойчивостью в неподвижном положении и динамической — при перемещении по неровному рельефу. Шесть конечностей, расположенных радиально, дают маневренность и способность держать равновесие в движении: в лесу машина переступает через бревна и валежник, пробирается через кусты и высокую траву. По сравнению с колесными и гусеничными аналогами шагающий принцип выигрывает за счет компактности и лучшей проходимости.
Инспекция трубопроводов
В нефтегазовой сфере робота можно задействовать для осмотра труб. Прототип ориентирован на наружную проверку, однако конструкция и система управления допускают модернизацию под внутреннюю диагностику. Ключевое свойство измерительного комплекса — модульность: набор сенсоров наращивается сменными блоками под конкретную задачу. Для выявления трещин, деформаций и повреждений ставятся диагностические модули, при этом сама платформа остается прежней. Это особенно ценно для узких труб диаметром 300–600 мм, где ручной осмотр невозможен.
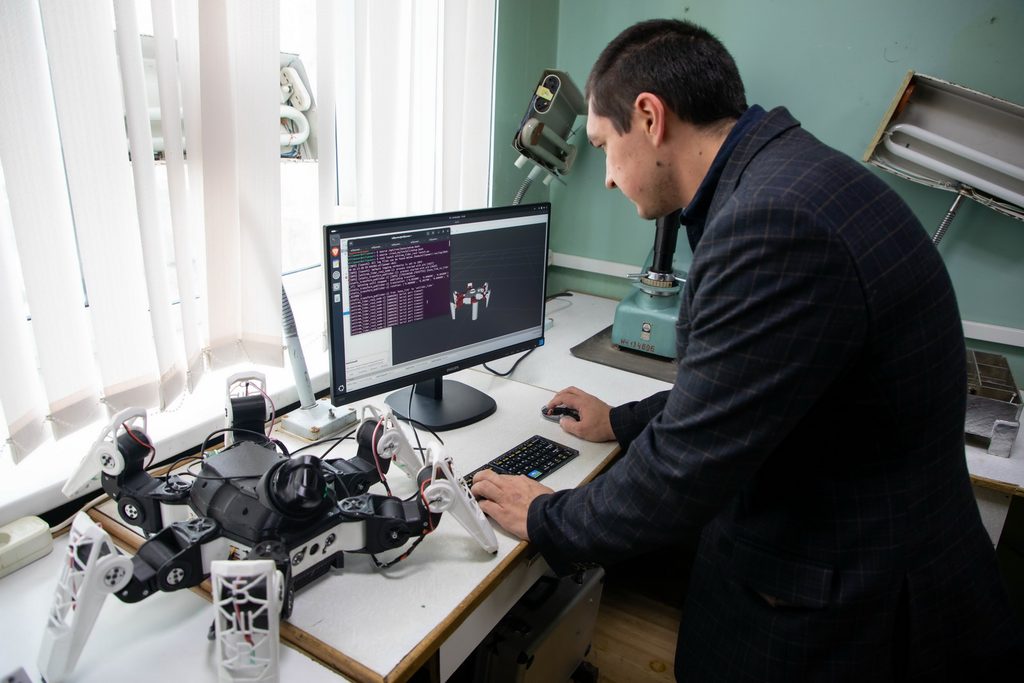
Источник фото: пресс-служба ПГУ
Сегодня для таких задач используют колесных роботов, но они пробуксовывают из-за нефтяных остатков на стенках, а их платформы подходят в основном для горизонтальных участков. На уклонах колеса теряют сцепление, и подъем превращается в серьезное ограничение. Шагающий робот на подъеме тоже может проскальзывать, но проблему снимают модули на конечностях — магнитные держатели или присоски, что особенно важно при внутренней инспекции труб.
Как устроено управление
Новая конфигурация системы управления комплексно обрабатывает сведения от средств глобальной, локальной и персональной навигации, а также от встроенных в конечности датчиков силы и тока. Управление автономное — без внешних вычислительных мощностей и облачных сервисов. Сейчас траектория рассчитывается методами нечеткой логики, в перспективе планируется нейросетевая обработка для более точного позиционирования. Решение о выборе траектории (перешагнуть, наступить, обойти) должно приниматься в пределах 20 см.
Система управления построена на трех уровнях. Верхний, стратегический, прокладывает маршрут, держит связь с оператором и адаптирует алгоритмы под тип поверхности. Средний, тактический, отвечает за навигацию, объединяя данные лидара, ультразвуковых датчиков, инерциальной системы, камер и GPS. Нижний, исполнительный, управляет приводами конечностей, координирует их движение, стабилизирует корпус и отслеживает контакт с опорой.
Сенсоры и восприятие среды
На роботе стоит трехмерный лидар (сканирующий дальномер) с дальностью до 30 метров — этого достаточно для объективной оценки местности; для построения траектории на открытом неровном участке хватает данных в радиусе двух метров. Лидары применяют и на колесных платформах, но у шагающих есть дополнительная задача: решить, переступить препятствие или наступить на него, для чего измеряются длина, ширина и высота преграды и сопоставляются с конструктивными ограничениями корпуса. Сейчас прототип не берет препятствия выше 10 см из-за небольших габаритов; увеличение корпуса расширит возможности. Лидар не «видит» провал под конечностями, поэтому ямы под корпусом выявляет ультразвуковой дальномер. Установлена и камера наблюдения, которую в будущем планируют связать с нейросетевыми системами для распознавания типа поверхности.
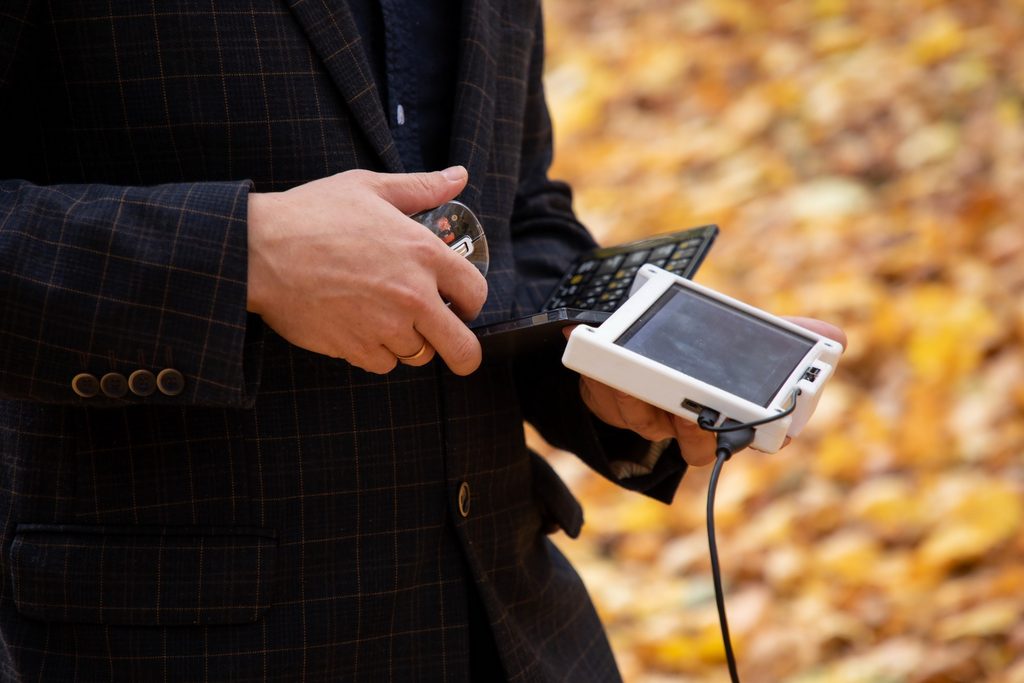
Источник фото: пресс-служба ПГУ
Почему ставка на автономность
В автономном режиме нельзя рассчитывать на облачные сервисы и передачу данных через интернет: в лесу и горах сетей попросту нет. Прорабатывается подключение через спутниковую связь для удаленных районов; внедрение ИИ реально главным образом в городских условиях, например при доставке грузов.
Гексапод против квадропода
Городские роботы-доставщики в России — как правило, колесные машины или шагающие квадроподы с меньшим числом точек опоры. При динамичном движении система вынуждена постоянно удерживать центр масс внутри опорного многоугольника, что требует сложных расчетов и не всегда гарантирует устойчивость на неровной поверхности. Квадроподы нередко опрокидываются и не проходят простые препятствия вроде бордюра или ямы без потери равновесия. У гексапода проблем меньше: он опирается сразу на три точки, и вывести его из равновесия сложнее.
Навигация и самодиагностика
На борту — GPS-модуль, инерциальная навигационная система (гироскоп, акселерометр, магнитометр) и датчики тока на конечностях. Инерциальная система определяет наклон корпуса и ориентацию по сторонам света. Датчики тока нужны для самодиагностики, контроля застревания и обнаружения поломок: они позволяют вовремя отключить проблемный узел и не допустить короткого замыкания и выхода из строя всего робота. В дальнейшем их хотят использовать как дополнительный индикатор наличия опоры под конечностями по величине тока — под эти задачи создадут отдельную программу для ЭВМ.
В конечности встроены датчики обратной связи — датчики усилия, измеряющие силу в ньютонах (Н), с которой «стопа» давит на опорную поверхность. По этим данным система определяет тип грунта и фиксирует проскальзывание конечности в фазе опоры. Система должна распознавать тип грунта: например, в песок нога проваливается, и на основе показаний принимается решение изменить параметры движения — скорость, высоту подъема конечностей и другое.
Вес и логика опоры
Прототип весит 5,5 кг и собран из деталей, напечатанных на 3D-принтере. При опоре на все конечности усилие на одну составляет примерно 8 Н; если в динамике значение падает ниже, система понимает, что конечность теряет опору (яма, овраг, обрыв), и меняет траекторию — простейший вариант — движение назад.
Экспериментальные испытания
В ПГУ идут экспериментальные исследования: к роботу подключен кабель HDMI, по которому на графический дисплей (планшет) поступает информация от системы — параметры движения (тип походки, клиренс, высота подъема конечностей, амплитуда движения конечности, скорость) и данные датчиков (угол наклона корпуса, ускорение, показатели датчиков силы). Все метрики логируются для анализа, построения графиков зависимостей и корректировки настроек робота. При создании опытного образца данные будут передаваться беспроводным способом: через мобильную связь (город) и спутниковое соединение и современные видеопередатчики (труднодоступные местности).
В отдаленных районах помощь оператора все же понадобится: несмотря на автономность, в радиусе 50 км должен находиться человек для устранения нештатных ситуаций и поддержания связи с роботом.
Питание и защита от помех
Прототип способен непрерывно работать около шести часов. Илья Урваев встроил два отдельных аккумулятора — это обеспечивает помехозащищенность узлов. Один аккумулятор (меньшей мощности) питает систему управления и цифровые устройства, его время работы — шесть часов. Второй, более мощный, питает исполнительные механизмы — сервоприводы, он обеспечивает четыре часа работы.
«Это важно, потому что серводвигатели создают сильные электромагнитные помехи, которые могут влиять на работу датчиков и цифровых устройств. Разделение питания защищает чувствительную электронику», — поясняет ученый.
Если аккумулятор сервоприводов разряжается, система управления продолжает работать и может передать оператору сигнал о том, что робот больше не способен передвигаться.
Планы: солнечные панели и новые алгоритмы
В ПГУ планируют в дальнейшем установить раскладные солнечные панели. Автоматическая система питания будет раскладываться по команде системы управления и подзаряжать батарею при разрядке. Как поясняет Илья Урваев, сам принцип не нов и уже применяется в других разработках, но его адаптация под гексапод позволит существенно повысить автономность.
Разработка поддержана грантом «УМНИК» (2020–2023). Сейчас рабочий прототип проходит экспериментальные исследования в ПГУ. Исследователь продолжает совершенствовать алгоритмы принятия решений, расширять функциональные возможности и повышать надежность всех узлов.
Также читайте на сайте журнала «Химагрегаты» — материал о том, как амфибийный робот-червь ползет там, где не проходит колесная техника.