Немецкие специалисты создают навигационные комплексы и камеры для автономных групп роботов, которые займутся изучением Марса.
Ирина Медведева
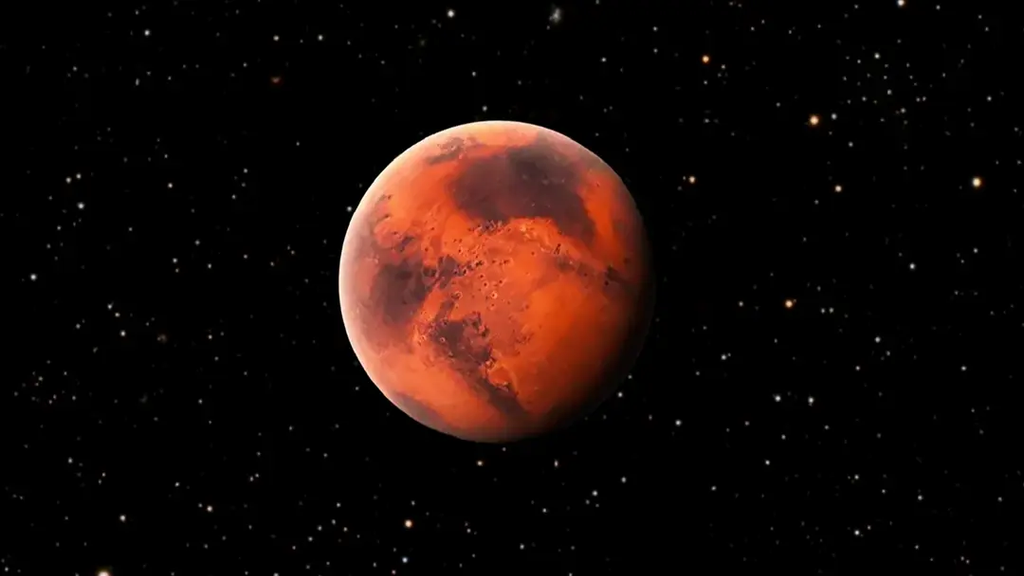
Марс — цель предлагаемого проекта по исследованию планеты с помощью роя автономных роботов. Источник фото: iStock
Ученые из Германии ведут разработку системы позиционирования, призванной обеспечить автономным роям роботов исследование Красной планеты без опоры на спутниковую навигацию. В основу технологии ляжет сочетание приборов, отслеживающих звезды и Солнце, с сетью радиомаяков — благодаря этому машины смогут устанавливать собственные координаты и курс при движении по сложному рельефу.
Данная деятельность входит в новый трехлетний проект VaMEx-ARES, участником которого выступает Вюрцбургский университет. Немецкое космическое агентство, работающее при Германском аэрокосмическом центре (DLR), направило двум научным коллективам вуза примерно 1,54 миллиона долларов; финансирование поддержало работы, стартовавшие в октябре 2026 года.
Начинание продолжает более крупную инициативу VaMEx, нацеленную на изучение долины Маринер — огромной системы каньонов, чья протяженность на Марсе составляет около 1864 миль. В предлагаемый рой войдут летающие, шагающие и колесные аппараты; действуя совместно, они обследуют этот регион, включая возможные подповерхностные пещеры.
Как роботам ориентироваться без GPS
В отличие от Земли, Марс не располагает группировкой навигационных спутников, которая позволяла бы роботам вычислять свое положение. Из-за этого автономные исследования заметно усложняются — особенно когда техника вынуждена преодолевать неровный рельеф и согласовывать действия между собой.
Разработкой навигационной системы, призванной снять эту проблему, руководит Гвидо Дитль — профессор спутниковой связи и радиолокационных систем Вюрцбургского университета.
Его коллектив намерен совместить показания звездных и солнечных датчиков со сведениями о координатах, которые собираются посредством сети радиомаяков. Для измерения дистанций и углов до маяков в системе будет задействована технология сверхширокополосной связи (СШП).
Сопоставляя такие измерения, роботы смогут самостоятельно рассчитывать свое положение и направление перемещения. Навигационное оборудование и программное обеспечение исследователи планируют постепенно внедрять в рой, а затем проверить системы в будущих полевых испытаниях, приближенных к марсианским условиям.
Отдельного внимания заслуживает вопрос энергоснабжения и вычислительных ограничений, с которыми столкнутся участники роя. Автономная навигация по звездам и радиомаякам требует постоянной работы датчиков, обработки измерений и обмена данными между машинами, а марсианские условия накладывают на эти процессы жесткие рамки.
Пыль, оседающая на оптике, перепады температур и ограниченная мощность солнечных панелей вынуждают разработчиков искать компромисс между точностью позиционирования и энергопотреблением. Именно поэтому в проекте предусмотрена постепенная интеграция оборудования: сначала отдельные модули проверяются на совместимость, затем оценивается их совместная работа в составе группы.
Существенную роль играет и архитектура связи внутри роя. Сеть радиомаяков не может быть стационарной в привычном смысле — часть маяков, вероятно, будет размещаться на самих аппаратах или на заранее выбранных точках рельефа. Это означает, что координатная сеть должна адаптироваться к перемещению роботов и к изменению их состава.
Сверхширокополосная связь позволяет измерять дистанции с высокой точностью, однако в условиях пересеченной местности сигнал подвержен отражениям и затуханию. Исследователям предстоит отработать алгоритмы, которые позволят отбраковывать недостоверные измерения и сохранять устойчивость навигационного решения даже при частичной потере маяков.
Камеры помогают координировать роботов
Второе направление работ связано с SkyCAM — комплексом камер, который создается под руководством Хакана Каяла, профессора космических технологий того же университета.
Этот комплекс рассчитан на автоматическое выявление кратковременных небесных явлений, включая молнии, облачные образования и метеоры. Сейчас специалисты приспосабливают его для размещения на марсоходе «Янус».
Кроме того, команда собирается испытать SkyCAM в ходе аналоговой миссии AMADEE-27, организуемой Австрийским космическим форумом в Португалии; мероприятие запланировано на период с 5 по 18 апреля 2027 года. В рамках кампании будут воспроизведены марсианские условия, что позволит оценить оборудование перед его вероятным применением в освоении космоса.
Комплекс SkyCAM дополняет эту схему иным типом данных. Наблюдения за кратковременными явлениями в атмосфере, будь то пылевые вихри, облака или метеоры, сами по себе не являются навигационными ориентирами.
Однако синхронизированные наблюдения с нескольких станций дают возможность вычислять расстояния и параметры движения объектов, а значит, косвенно уточнять взаимное расположение аппаратов. Для роя это означает дополнительный канал взаимной проверки: если навигационное решение, построенное по маякам, расходится с данными камер, система сможет выявить ошибку и скорректировать курс.
Испытания в рамках аналоговой миссии AMADEE-27 станут важным промежуточным этапом. Португальский полигон не воспроизводит марсианскую гравитацию или разреженную атмосферу, но позволяет проверить устойчивость оборудования к автономной работе вдали от инфраструктуры, к перебоям связи и к неблагоприятным погодным условиям.
Развертывание двух или трех станций SkyCAM в полевых условиях даст исследователям данные о том, насколько точно синхронизируются измерения и как ведут себя алгоритмы при ограниченном числе наблюдательных точек. Эти результаты лягут в основу требований к серийным образцам, которые в перспективе должны будут работать на Марсе.
Во время испытаний исследователи рассчитывают развернуть две или три станции SkyCAM. Если одни и те же движущиеся объекты фиксируются из разных точек, а данные синхронизируются, камеры смогут устанавливать дистанцию до объекта, его скорость и траекторию полета.
Подобные сведения способны помочь и навигации роя: разные машины получат возможность обмениваться наблюдениями и согласовывать перемещения.
Подготовка к исследованию Марса
Как уточняет InterestingEngineering, проект VaMEx стартовал в 2012 году и сегодня пребывает на четвертом этапе разработки. Нынешняя работа опирается на результаты предыдущих изысканий; сейчас коллективы создают аппаратную и программную части, а также системную архитектуру, которая потребуется для координации роботов разных типов.
Проект закладывает основу для более широкой смены подхода к планетарным исследованиям. Традиционно марсоходы действуют медленно и осторожно, поскольку каждое их перемещение планируется с учетом задержек сигнала и риска потери аппарата.
Рой, способный самостоятельно определять свое положение и согласовывать действия, мог бы исследовать долину Маринер принципиально иначе: распределять задачи между летающими, шагающими и колесными машинами, оперативно реагировать на обнаруженные объекты и проникать в места, недоступные одиночному роверу. Речь идет не о замене существующих методов, а о расширении их возможностей за счет координации и автономности.
Однако путь от лабораторных прототипов до марсианской миссии остается долгим. Предстоит решить вопросы надежности в условиях пылевых бурь, отработать протоколы взаимодействия между разнородными аппаратами и подтвердить, что автономные решения не создают неоправданного риска для дорогостоящей техники.
Тем не менее сочетание звездных датчиков, радиомаяков и синхронизированных камер выглядит практичным ответом на отсутствие спутниковой навигации у Красной планеты.
Применять эти технологии на Марсе пока нельзя. Сначала навигационные и сенсорные системы будут интегрированы в роботизированный рой, после чего их протестируют в аналоговых миссиях и полевых испытаниях.
Если полевые испытания подтвердят работоспособность подхода, немецкие разработки могут стать одним из базовых элементов будущих экспедиций на Марс, ориентированных на изучение различных районов Марса. Работа поможет будущим экспедициям осваивать области, труднодоступные для обычных роверов, — в том числе глубокие долины и подземные пространства.
Кстати, недавно мы опубликовали статью о марсианской пирамиде Илона Маска: кого обманывает новоиспеченный триллионер?